סקירה כללית
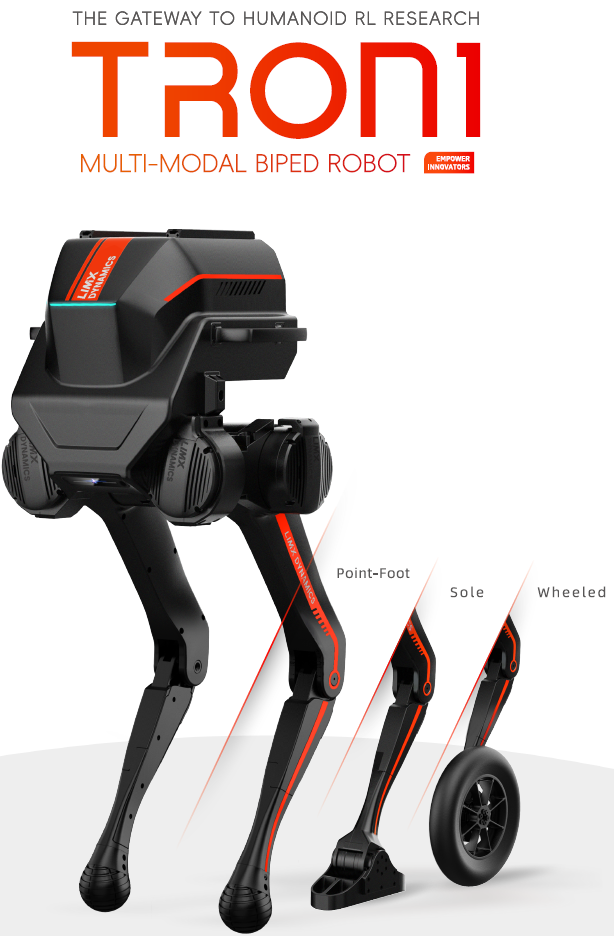
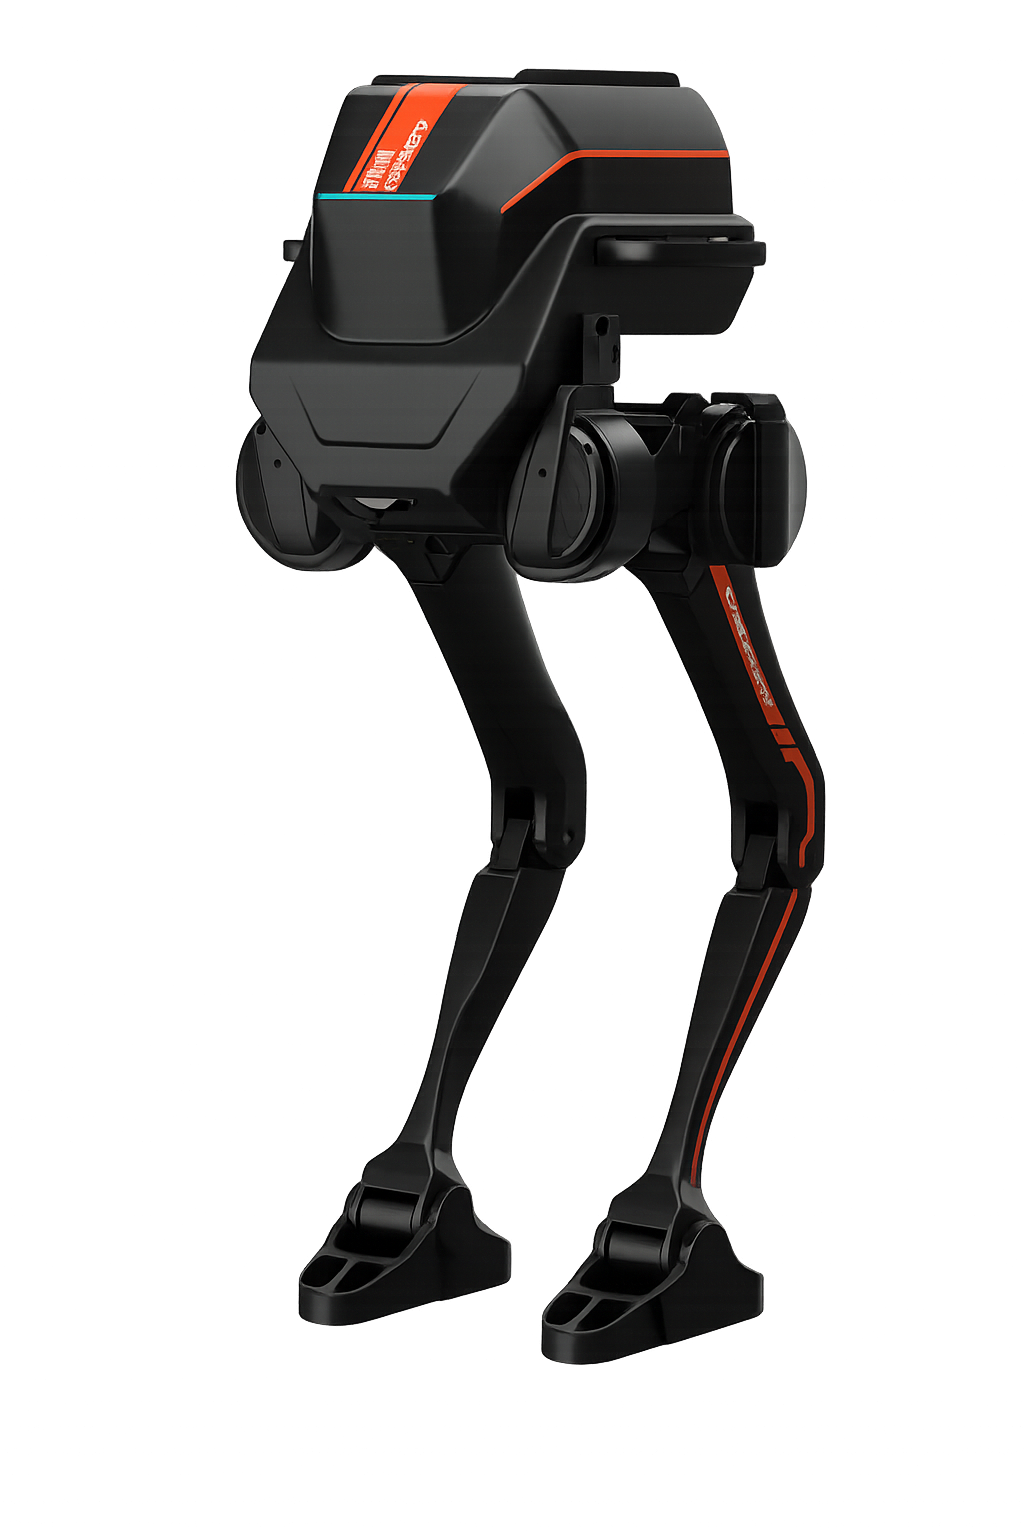
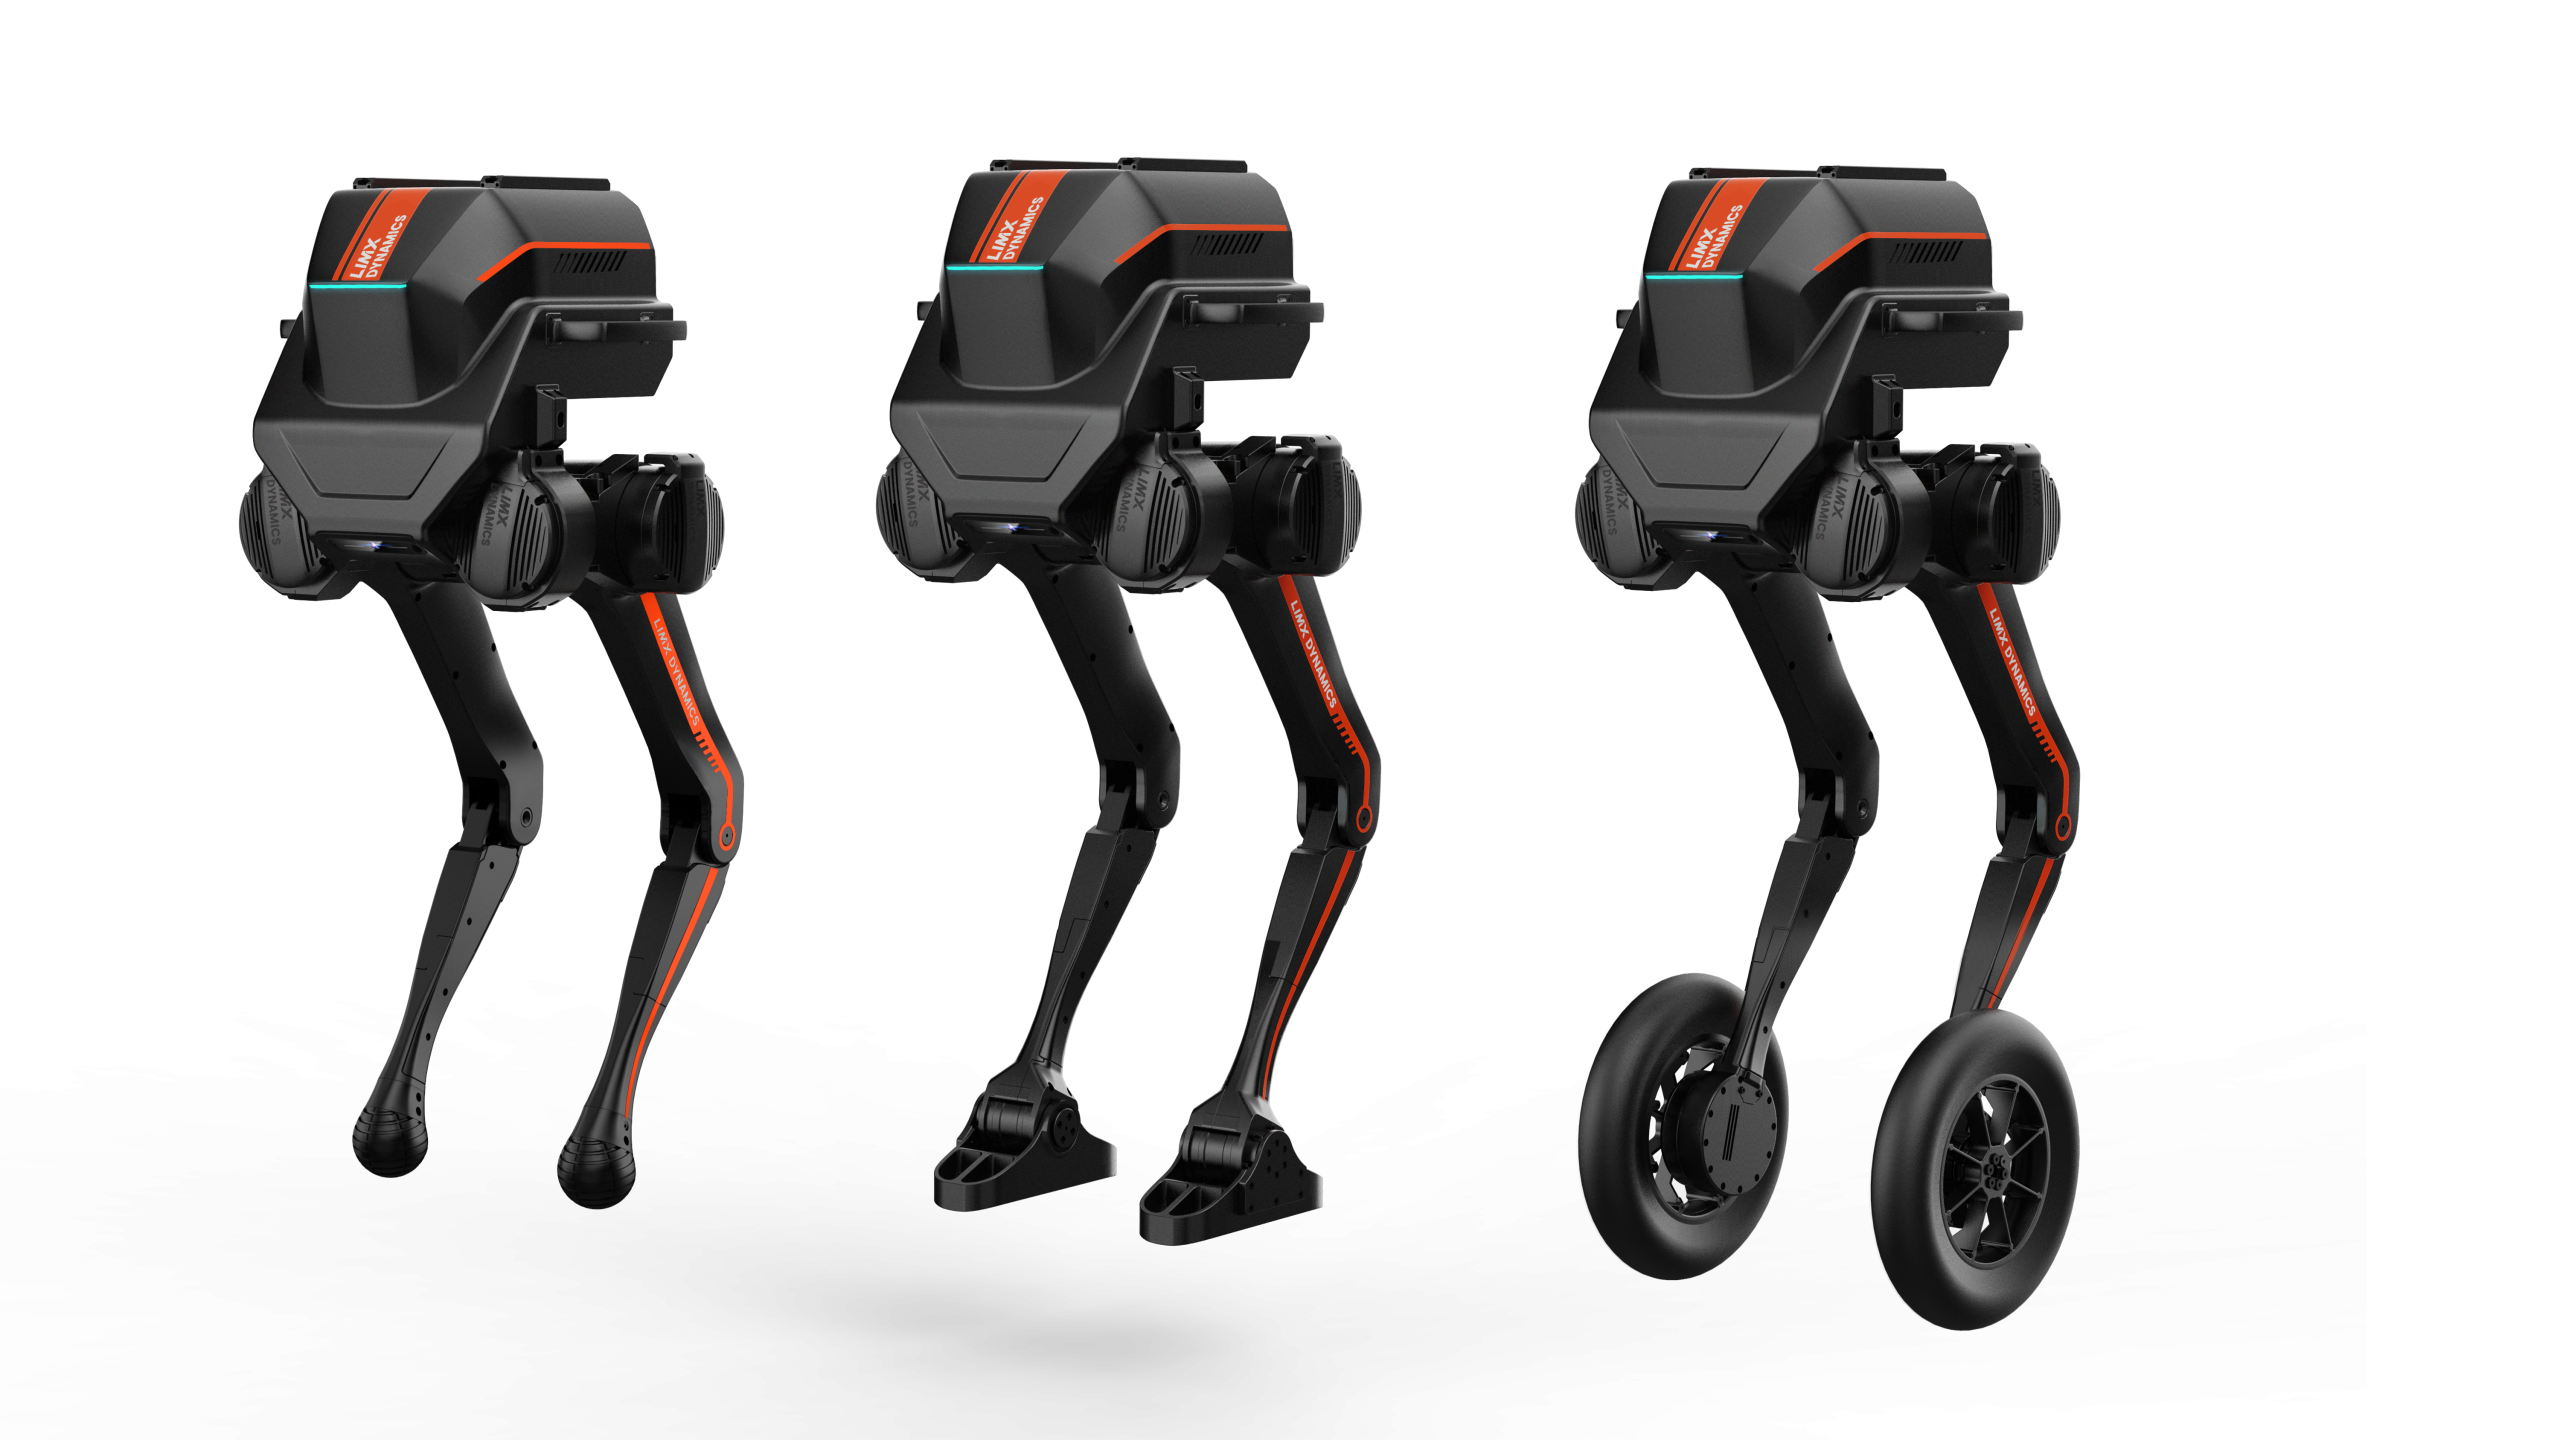
TRON 1 נבנה כפלטפורמת R&D אחת לשלושה סוגי תנועה. זיהוי חומרה אוטומטי מתאים את התוכנה לקצה הרגל שהותקן, כך שאפשר להשוות אלגוריתמים ולחקור תרחישים שונים בלי להחליף רובוט. תמיכה מלאה ב־Python ו־C++, ב־ROS ובסימולטורים המובילים מקצרת את המעבר מסימולציה לעולם האמיתי.
יכולות מרכזיות
- Three-in-OnePoint-Foot, Sole ו־Wheeled עם זיהוי אוטומטי של קצה הרגל.
- ביצועיםעד 1 מ'/ש' בהליכה ועד 5 מ'/ש' על גלגלים; מומנט רציף 30 N·m ושיא 80 N·m.
- סוללה מתחלפת240Wh להחלפה מהירה, עד כשעתיים פעולה.
- סביבת פיתוחPython, C++, ROS ותמיכה ב־Gazebo, MuJoCo ו־NVIDIA Isaac.
- ממשקי הרחבהUSB-A 3.0, Gigabit Ethernet ומוצא 24V.
- אביזריםרדאר, מצלמות, זרוע רובוטית וגימבל דו־ספקטרלי.
מפרט טכני
| מבנה | דו־רגלי, קצות רגל מתחלפים (Point-Foot / Sole / Wheeled) |
|---|---|
| משקל | כ־20 ק"ג |
| מהירות מרבית | הליכה כ־1 מ'/ש'; גלגלים כ־5 מ'/ש' |
| סוללה | ליתיום, כ־240Wh, החלפה מהירה |
| זמן פעולה | עד כשעתיים (תלוי שימוש) |
| מומנט | רציף כ־30 N·m, שיא כ־80 N·m |
| חיישנים | IMU ומצלמות; תמיכה ב־LiDAR, רדאר ועוד |
| ממשקים | USB-A 3.0, GbE, מוצא 24V |
| תוכנה | SDK (Python/C++), ROS, Gazebo / MuJoCo / Isaac |
תחומי שימוש
- למידת חיזוקמחקר אקדמי ופיתוח אלגוריתמי RL.
- פיתוח תנועההשוואה בין מצבי תנועה על אותה פלטפורמה.
- ניסויים תעשייתייםהתאמה לתרחישים מורכבים בעולם האמיתי.
- חינוךהוראה והתנסות ברובוטיקה דו־רגלית.
מעוניינים ב־TRON 1?
נשמח להתאים עבורכם את התצורה הנכונה, ללוות את ההטמעה ולהגיש הצעת מחיר מותאמת.